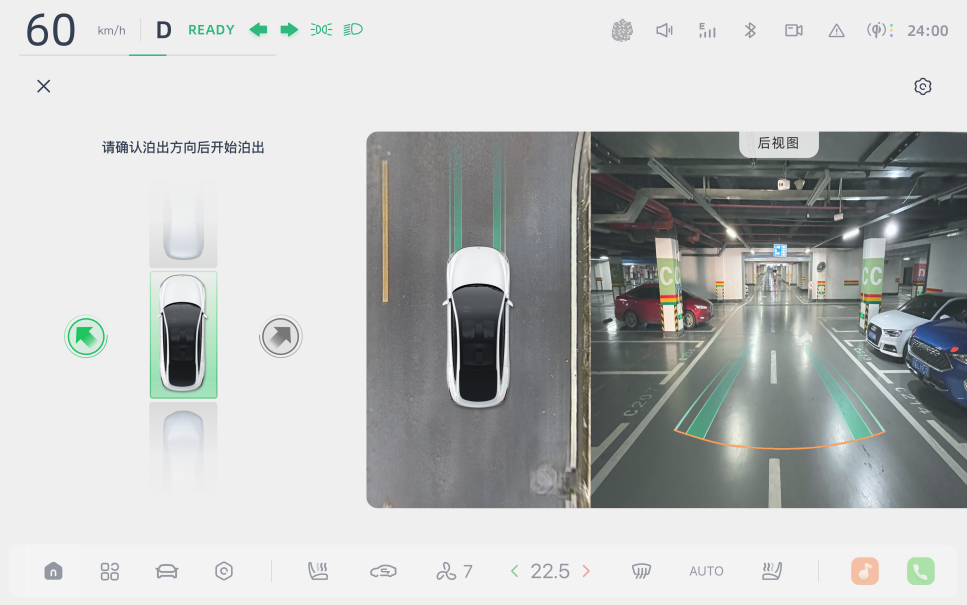
车内泊车辅助包含车内泊入和车内泊出两项服务;在首次使用车内泊车辅助功能时,请按照界面提示,认真阅读温馨提示,规范使用。
车内泊入可以辅助驾驶员在需要泊车入库时控制转向、换挡及加减速,实现辅助泊车入库。
车内泊出辅助可以辅助驾驶员在需要泊车出库时控制转向、换挡及加减速,实现辅助泊车出库。
车内泊入
驾驶员可参考以下步骤使用车内泊入功能:
1.功能开启
开启条件:
①系统无故障
②车速低于 40km/h
③巡航功能未开启
开启方式:
方式①:方向盘自定义按键开启,当您将自定义按键设置为泊车辅助功能时,可按下自定义按键进行开启
方式②:中控显示屏单指下滑进入应用中心,点击泊车辅助图标
方式③:全景影像界面,点击泊车辅助图标
方式④:语音控制开启,通过“开启泊车辅助/打开泊车辅助/帮我泊车”等唤醒词开启功能
2.车位搜索
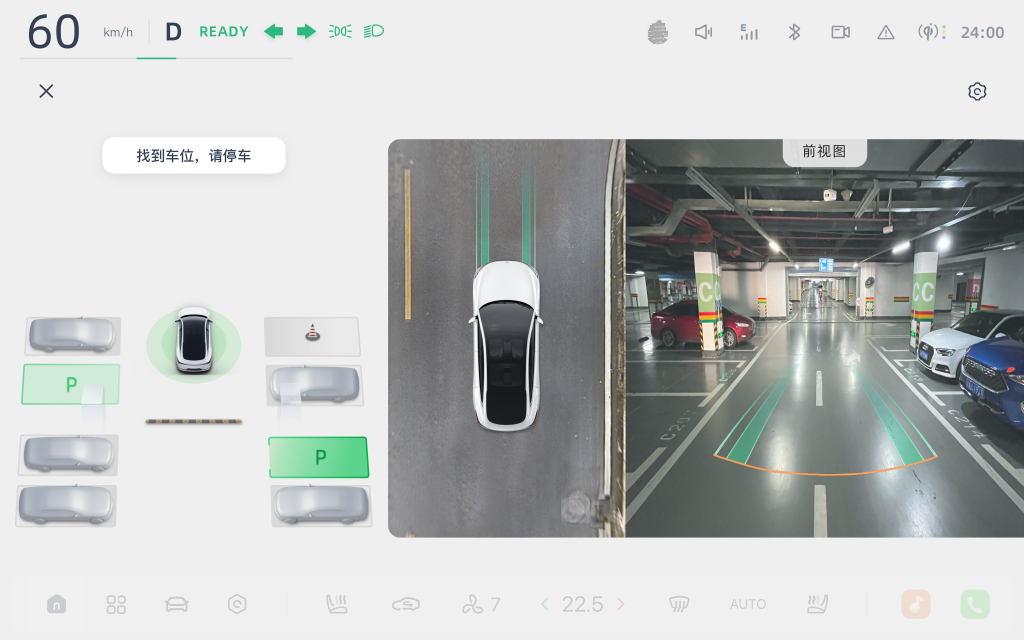
进入车位搜索界面,驾驶车辆以低于 20km/h 的速度缓慢寻找车位,车辆行驶过程,系统会搜索车辆两侧车位。
3.找到车位
系统搜索到车位后,中控显示屏将显示可用车位信息并伴随声音提示。
特别说明:功能未开启,车速小于 20km/h 时,系统将在后台搜索车位,当搜索到空车位会进行提示,此时可激活泊车功能开启泊车。
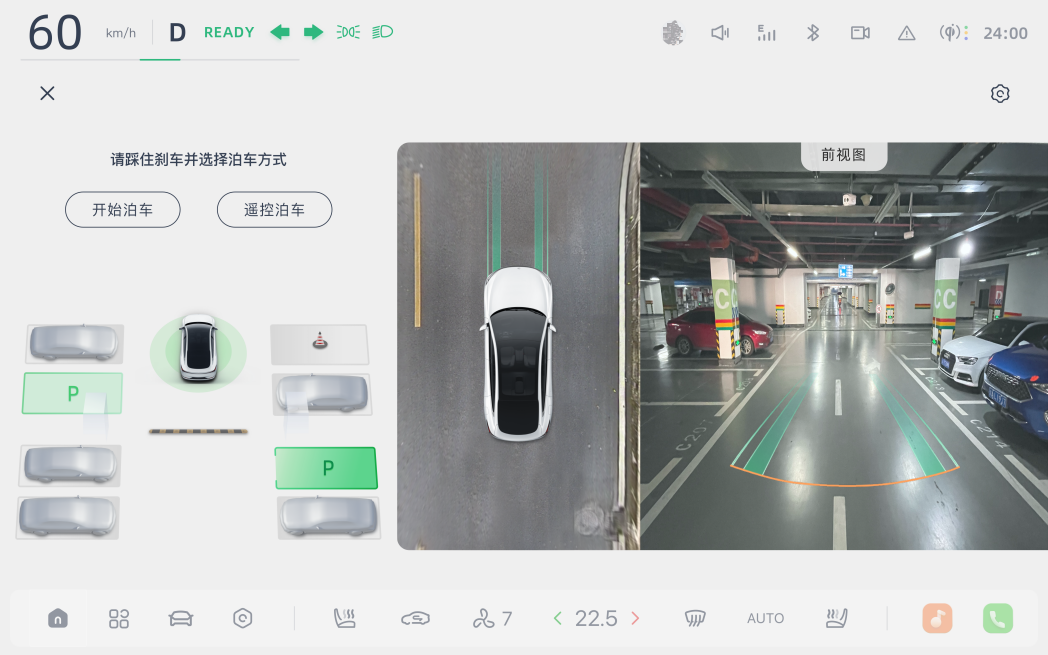
4.选择泊车方式
根据提示踩刹车至车辆停稳后,中控显示屏会显示【开始泊车】、【遥控泊车】两个选项,点击【开始泊车】后,即可松开刹车,激活车内泊入功能。
特别说明:如果系统找到多个车位,会默认选择一个作为目标停车位,驾驶员可以点击找到的其他车位切换目标停车位。选择车位时,请注意车位内是否有障碍物。
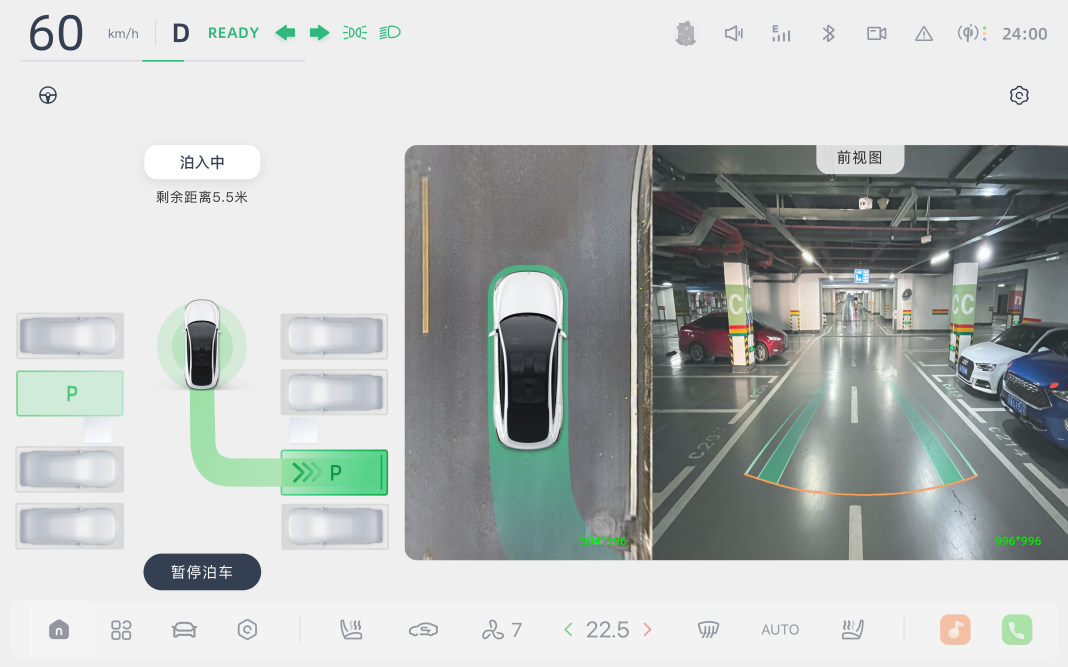
5.泊入和完成
请根据提示松开方向盘和制动踏板,系统进入控制状态,中控显示屏会显示当前行进方向、距离、轨迹等信息。
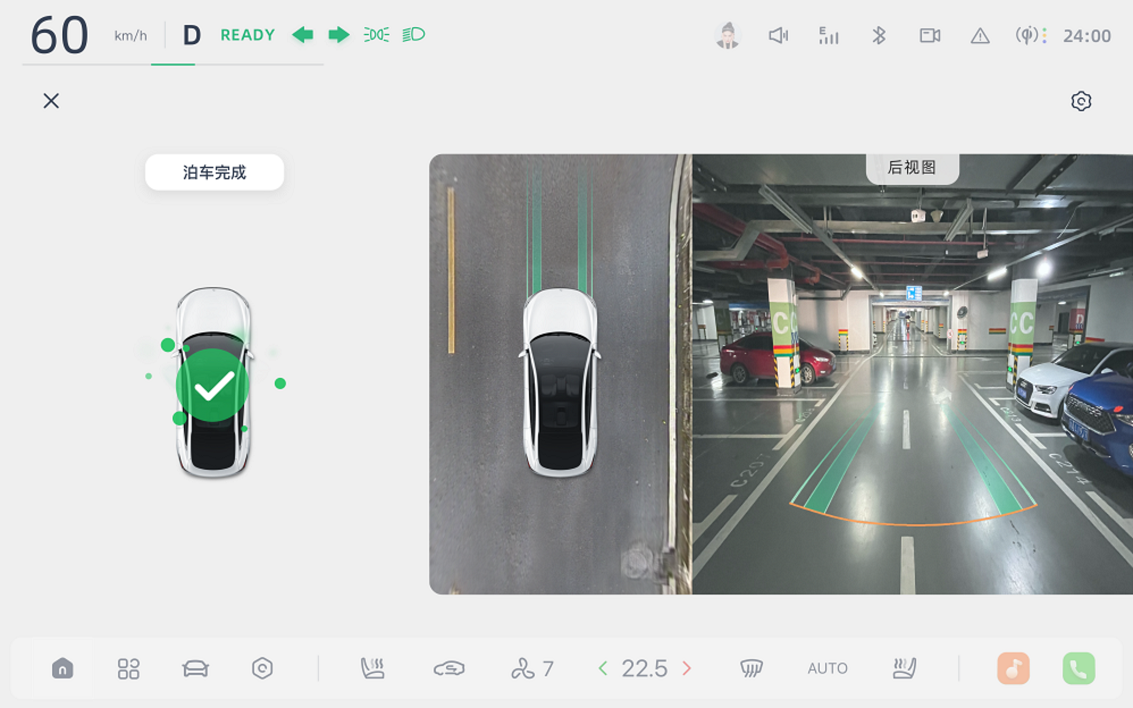
车辆泊入目标车位后,系统将自动驻车,并提示泊车完成。
车内泊出
驾驶员可参考以下步骤使用车内泊出功能:
1.功能开启
开启条件:
①车辆静止
②侧方位车位
③车辆前方近距离范围内有车
开启方式参阅车内泊入第 1 点【功能开启】中的开启方式
2.激活泊出
根据提示,点击泊车方向图标或者开启对应方向转向灯即可激活车内泊出功能。
备注:系统会过滤掉不可泊出方向,在激活功能前请确认泊出方向上是否有障碍物。
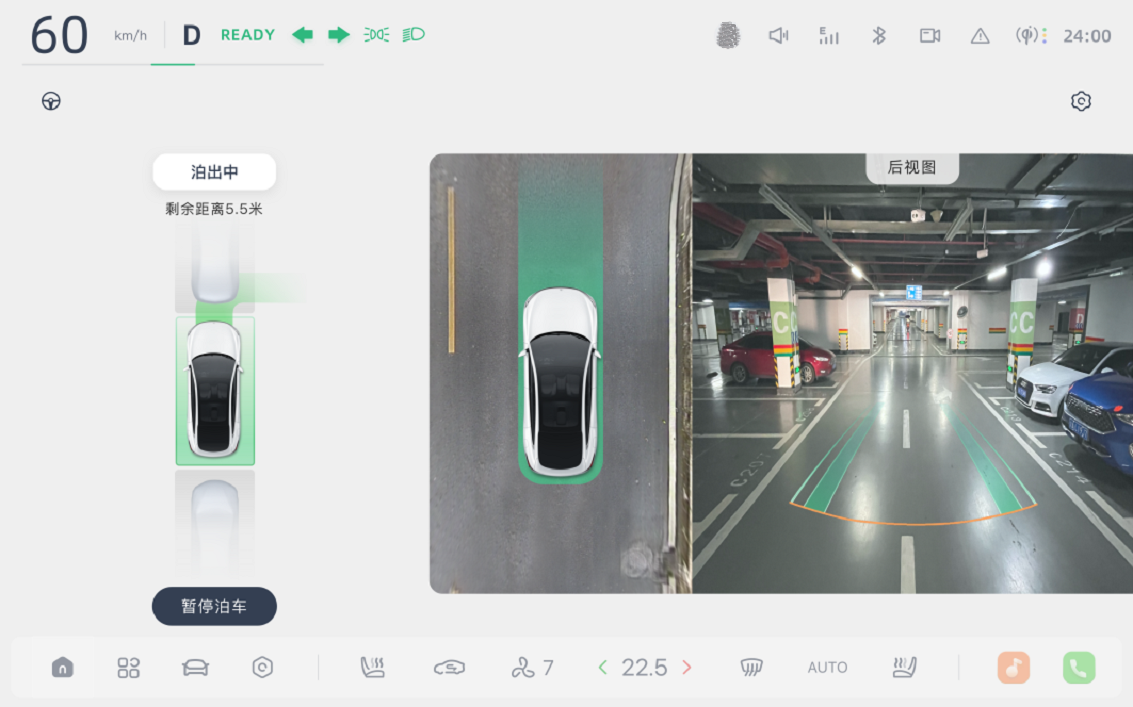
3.泊出和完成
请根据提示松开方向盘和制动踏板,系统进入控制状态,中控显示屏上方仪表区会显示车速、挡位等信息,下方会显示当前行进方向、距离、轨迹等信息。
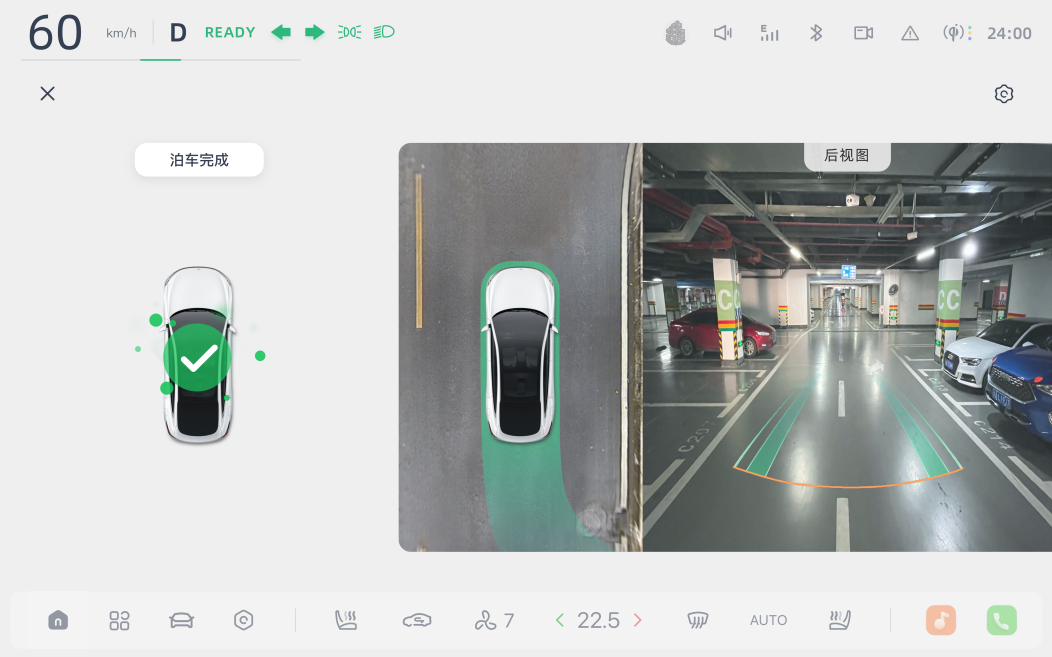
车辆泊出到目标区域后,系统将自动驻车并提示泊车完成。
 |
泊车各功能警告-C857系统找到车位后也需要您自行确认环境是否满足泊入条件,不可完全依赖泊车系统 。
系统可能无法判定车位是否合法和安全可靠,例如有禁停标线、锥桶、限停牌、地锁的车位;或残疾人车位、有车头朝向要求车位、私家车位、专用等,需要您自行判断。
系统无法识别路面是否有坑洞,因此不得在有较大坑洼路面使用该系统,以防止车辆出现碰撞风险。尤其禁止在路面存在高度差的一侧,比如悬崖边、高出邻近路面比如车行道、人行道一侧的停车场使用本系统,以防止使用过程中车辆发生坠落风险。
系统不适用于存在类似下列障碍物的停车场景:包括但不限于三轮或两轮非机动车(有车斗),下车体无连续实体形态的车辆(如大卡车、油罐车、大货车货箱、挂车等),无实体形态或低矮的障碍物(如停车线、地锁,石块、低矮U型护栏等)、各类图像纹理不清晰的突出障碍物(如和柱子为相同颜色的白色消防箱、消防水管、有棱角的物体等)、后背箱门打开的车辆等。
在地面不平整的地方(如杂草、碎石路面等)使用该功能,可能出现误识别导致误刹车。
系统可能无法识别车辆周围的人员、动物和各种异常障碍物(如悬空消防箱、有棱角物体等),请特别注意。
系统可能无法识别衣着颜色与周围环境相近的行人,请特别注意。
系统可能无法识别特别姿态的行人、如坐着、躺着、蹲着、弯腰,请特别注意。
系统可能无法识别存在超过50%遮挡的行人及快速横穿的二轮车、滑板车等,请特别注意。
系统可能无法有效识别低于1m的儿童,请特别注意。
系统可能无法识别某些表面不反射探测信号的物体和穿此类衣服的人员。
系统在以下情况可能无法正常工作:一个或多个超声波传感器、毫米波传感器、环视摄像头受损、错位或被遮挡(如污泥或水雪天气条件);大雨、雪、露、酷热或极寒温干扰传感器正常工作。
系统可能无法识别或泊入所有的车位,包括但不限于机械车位、墙角、拐角处的停车位;车位标线不清晰或被遮盖的车位。
系统可能无法识别并支持泊入墙角或拐角处的停车位。
本系统不适用于立体车位且无法有效识别立体车位,请您泊入前确认车位的有效性。
系统可能无法识别部分限位器,包括但不限于三角形限位器、水泥限位器、T型限位器或颜色与周围环境相似的限位器等。
外部声源可能会对系统造成干扰,导致传感器无法正确识别,系统也可能会误报不存在的障碍物(偶尔会发生误报)。
在光照不充足场景下,系统可能无法准确识别障碍物。
摄像头被水滴遮盖(如下雨、洒水车)时,可能无法正确识别行人、车辆等障碍物。
|
 |
您作为系统使用的第一责任人,对系统具有监管的责任,须要遵守相关法律法规,必要时须主动控制车辆。
系统不能完全替代驾驶员,驾驶员在功能使用过程中仍应注意车辆周围环境,控制车速,必要时需主动介入制动。
为确保安全,在车内使用泊车功能模式时,本系统在确认所有车门(含前后备箱门)关闭情况下才可激活。
为确保安全及功能的正常使用,请您使用功能前注意后视镜状态并确保展开。
系统会对揉库次数进行监测,若超过设定会进行退出。
系统会对驾驶员响应时长进行监测,若您长时间未响应会进行退出。
在泊车入位前,请您确认停车位空间内没有障碍物( 如石头、细柱子、绳索、挂车牵引杆等),系统可能无法探测此类型障碍物。
系统可能将灌木丛、入口、门道、交叉路口、地面上轮胎印记、路面边界线等误识别为有效的停车位,需您确认有效性。
本系统不适用于立体车位且无法有效识别立体车位,请您泊入前确认车位的有效性。
系统是通过车轮周长进行计算并规划有效路径泊车入位的,当安装有非原装尺寸的车轮、防滑链或备用车轮、胎压非标准时,系统可能无法正确工作,停车位的最终位置也可能存在偏差。
系统可能无法识别铁丝网篱笆、蓬松的雪、公交站牌等障碍物。
雨雪、大雾等恶劣天气驾驶车辆或周围环境致使车辆振动会影响系统性能。
系统探测路沿可能有一定偏差,在有路沿的环境时请特别注意,避免刮伤轮胎或底盘。
当运输的装载物伸出车辆时,请勿使用该系统。
为了保证系统正常工作,摄像头表面必须保持清洁(无积雪、冰和污物覆盖)。
为了保证系统正常工作,传感器表面必须保持清洁(无积雪、冰和污物覆盖)。避免传感器浸泡在液体中,以免损坏传感器。
|
|
泊车过程,请注意观察周围环境,根据环境情况或系统提示随时准备控制车辆。
|