自适应巡航系统(ACC)
 |
| 驾驶辅助系统(无线电法规要求)-C673 驾驶辅助系统主要依靠汽车雷达和摄像头对车辆周围环境进行实时感知。为保护工作在同频段的射电天文业务,装载汽车雷达的车辆不得驶入我国以下相关射电天文台的干扰保护距离内(根据国家法规规定,后续可能存在更新):
|
注意事项:
1. ACC 不是一个安全系统、障碍物探测器或者碰撞警告系统,而是一个舒适性系统,驾驶员必须一直保持对车辆的控制并且对车辆负有全部责任。
2. 对静止物体,例如车辆、车流尾端、收费站、自行车或者行人,ACC 只有在特殊状态下才可做出反应,这些特殊情况有很强的特定性。
系统概述:
自适应巡航系统(ACC)通过安装在前保险杠后方的前毫米波雷达和内后视镜处的前视摄像头探测前方车辆,使车辆按照设定的速度行驶,当前方出现低于设定速度的运动车辆时,保持与前车的距离,并跟随前车停下/起步。
在使用ACC前,请您仔细阅读并熟知本章的全部内容。
 |
| 自适应巡航系统-系统概述1 由于实时交通、道路、天气等行驶环境复杂,巡航系统不能确保在各种条件下都能正确探测。在恶劣环境下请关闭ACC功能并谨慎驾驶。 ACC不能代替驾驶员进行驾驶,您必须保持对车辆的控制,谨慎驾驶,遵守限速等交通规则并对车辆驾驶负全责。 |
|
ACC 仅对本车道前方同向行驶的车辆起作用,对迎面/横向穿过的车辆不起作用,对动物和道路上的其它物体(如水马、护栏、石头等)不起作用。对行人、非机动车、锥形筒起作用但性能较对前方同行的车辆有所下降。 ACC 为驾驶辅助系统,对车辆加速、制动比较柔和,系统不能完全避免碰撞,适合在高速公路或路况良好的道路上使用,在(不限于)如下路况、环境条件下切勿使用ACC:
|
|
ACC工作时可能会发出制动声音、ACC控制车辆减速时,制动踏板变硬(但您仍可以通过踩下制动踏板控制车辆减速),均是正常现象。 牵引其他车辆时会降低ACC的性能。 结构性改装车辆(如降低底盘高度、改变车辆前端牌照安装板等)可能降低ACC性能,甚至导致ACC无法使用。 非结构性改装车辆(如车辆贴膜等)可能降低ACC 性能,甚至导致ACC 无法使用。 ACC 系统不能识别行人和迎面来的车辆。 ACC 只能实现有限的制动,不能够实现紧急制动。 如果前车突然制动(紧急停车),就会有ACC 无法作出反应或对前车的反应过慢,从而导致制动过晚的风险。在这种情况下,驾驶员不会收到控制车辆请求。 在某些情况下,如前车相对速度过大,过快换道,或安全距离过小等,系统没有足够的时间减小相对速度。这种情况下驾驶员必须适当地做出反应,系统无法在每种情况下都发出声音、文字或图像警告。 |
|
当进入和驶出弯道时,目标的选择有可能延迟或受到干扰。在这些情况下ACC 车辆将可能不按预期制动或制动过晚。 在急转弯道路上,例如蛇行道路上有可能出现前车由于传感器视野限制在几秒钟内发生丢失,这有可能导致ACC 车辆加速。 在某些环境中探测有可能受到影响或发生延迟,如目标地雷达反射截面积过小(可能是自行车、四轮马车或行人)时,系统将无法确认与前车距离地风险,会导致对该类车流反应延迟或无法反应地情况。在这类情况下驾驶员需要进行车速控制,此外,探测还可能被噪声或电磁干扰等影响,从而产生延迟或收到干扰。 当本车与前方车辆重合度过小时,ACC 系统无法将前方车辆识别为目标车辆,此时需驾驶员保持对车辆的控制。 当在跟随前车停止过程中,在极少数情况下,系统将不能识别车辆的末端而是识别目标下部的末端(例如有较高底盘的卡车后轴或车辆的保险杠)。系统将不能保证适当的停车距离。驾驶员必须保持警惕并且随时准备制动 |
ACC系统在(不限于)以下情况下可能无法准确探测到目标车辆或探测时间较晚,从而无法辅助您控制车辆调整车速、车距,请及时控制车辆,必要时关闭ACC:
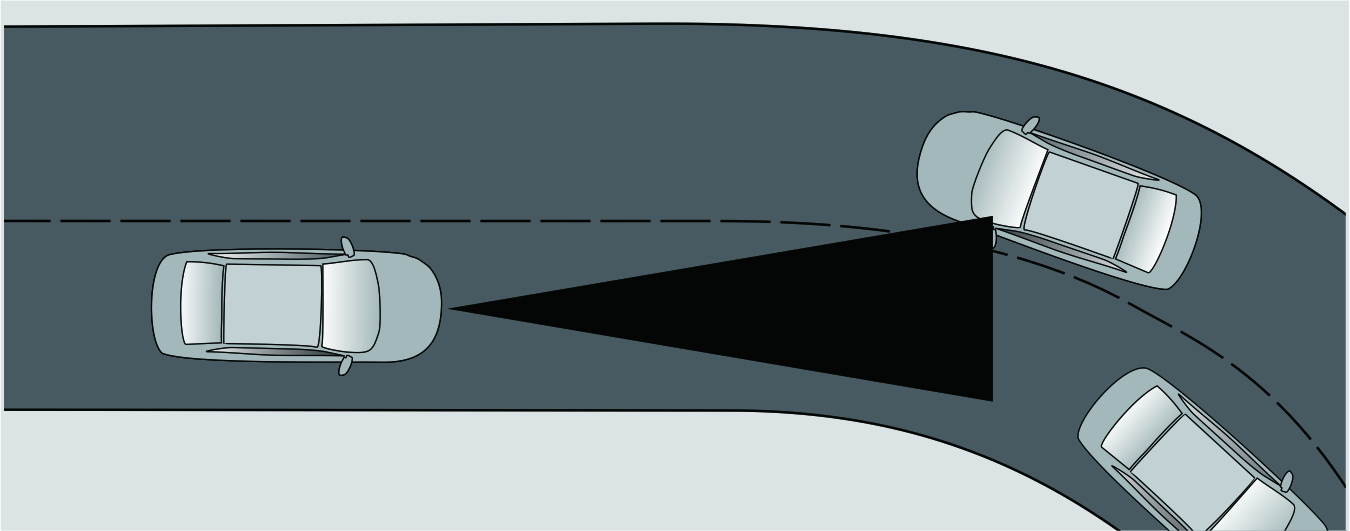
通过弯道
车辆进出弯道、在弯道内行驶时雷达可能探测不到本车道前方车辆,或探测到相邻车道的车辆。
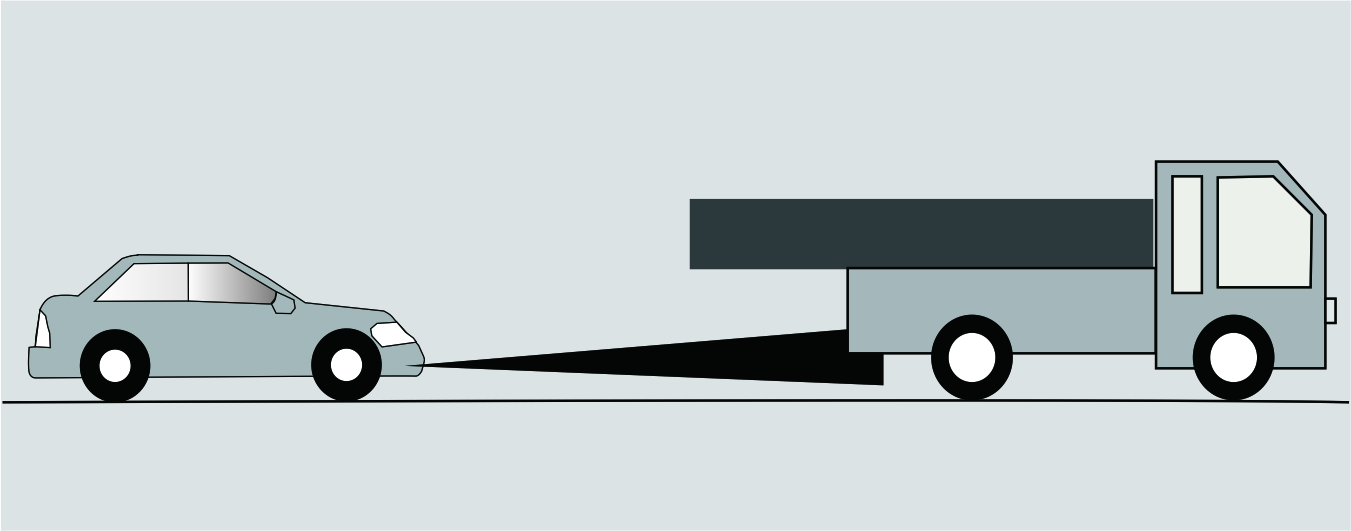
装有特殊装载物/设备的车辆
无法探测到前方车辆上装载的超出其车身侧面、后端、车顶的物品或附件。
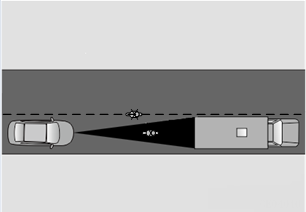
前方狭窄车辆
可能无法探测摩托车、自行车等狭窄车辆及特征不明显的异形车辆。
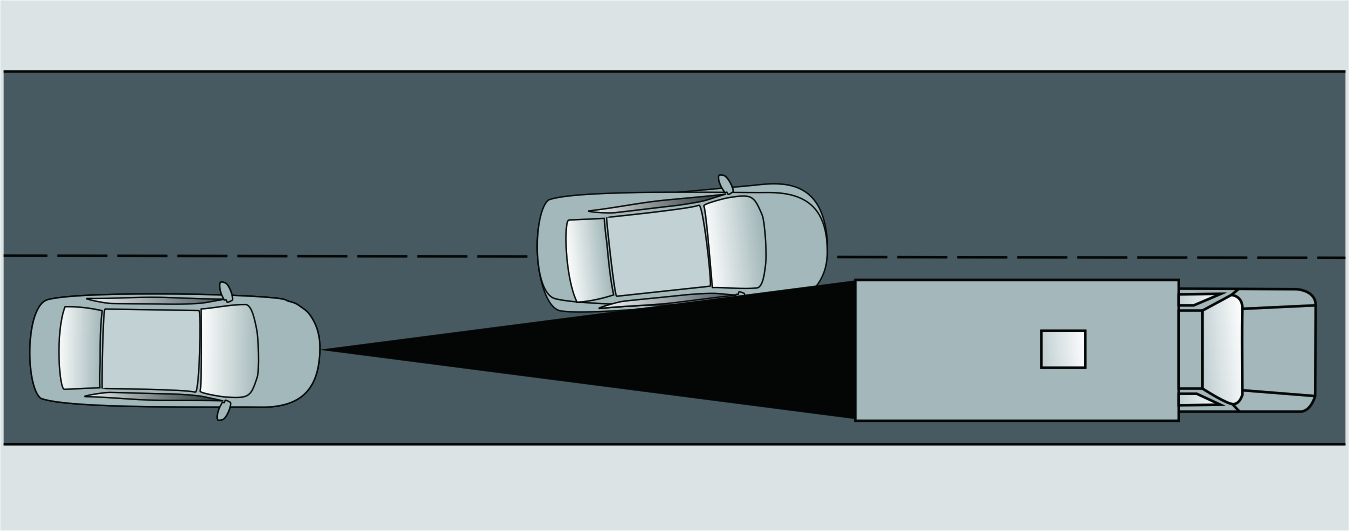
其它车辆变换车道
相邻车道的车辆切入本车道时,如未完全进入探测范围,雷达可能无法探测。
坡道
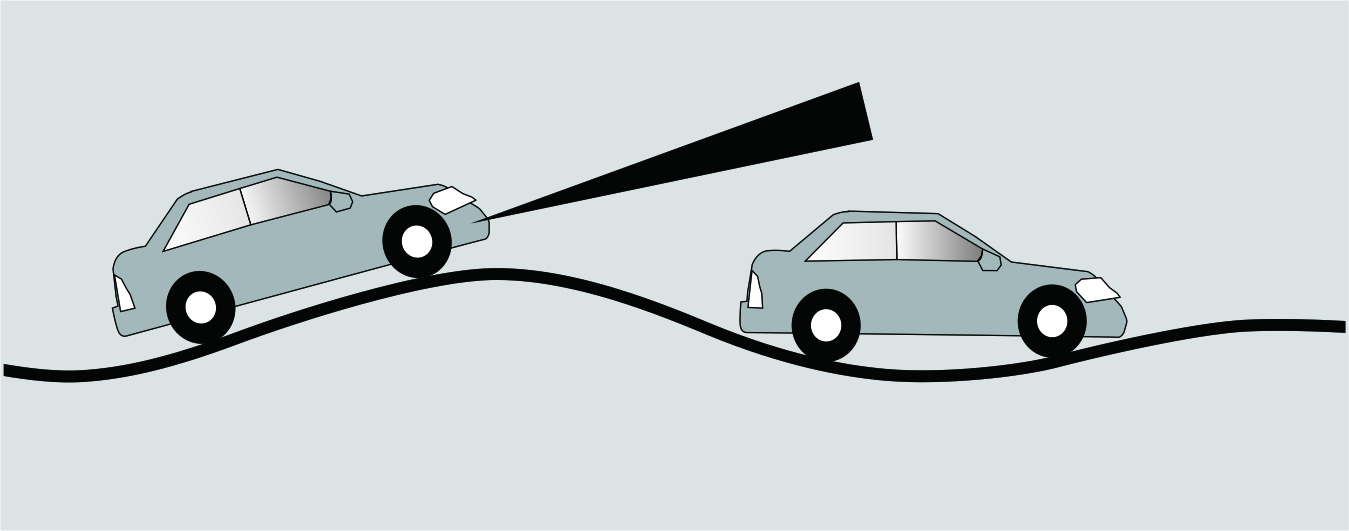
车辆进、出坡道时,雷达可能无法探测到前方车辆。
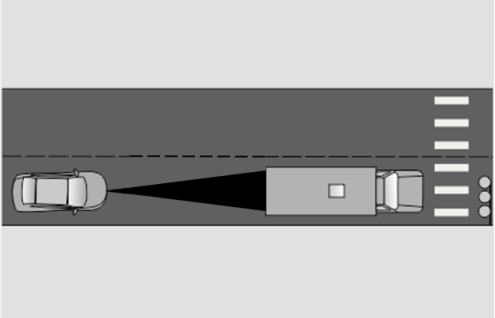
静止目标
无法识别前方的静止或低速缓行车辆。
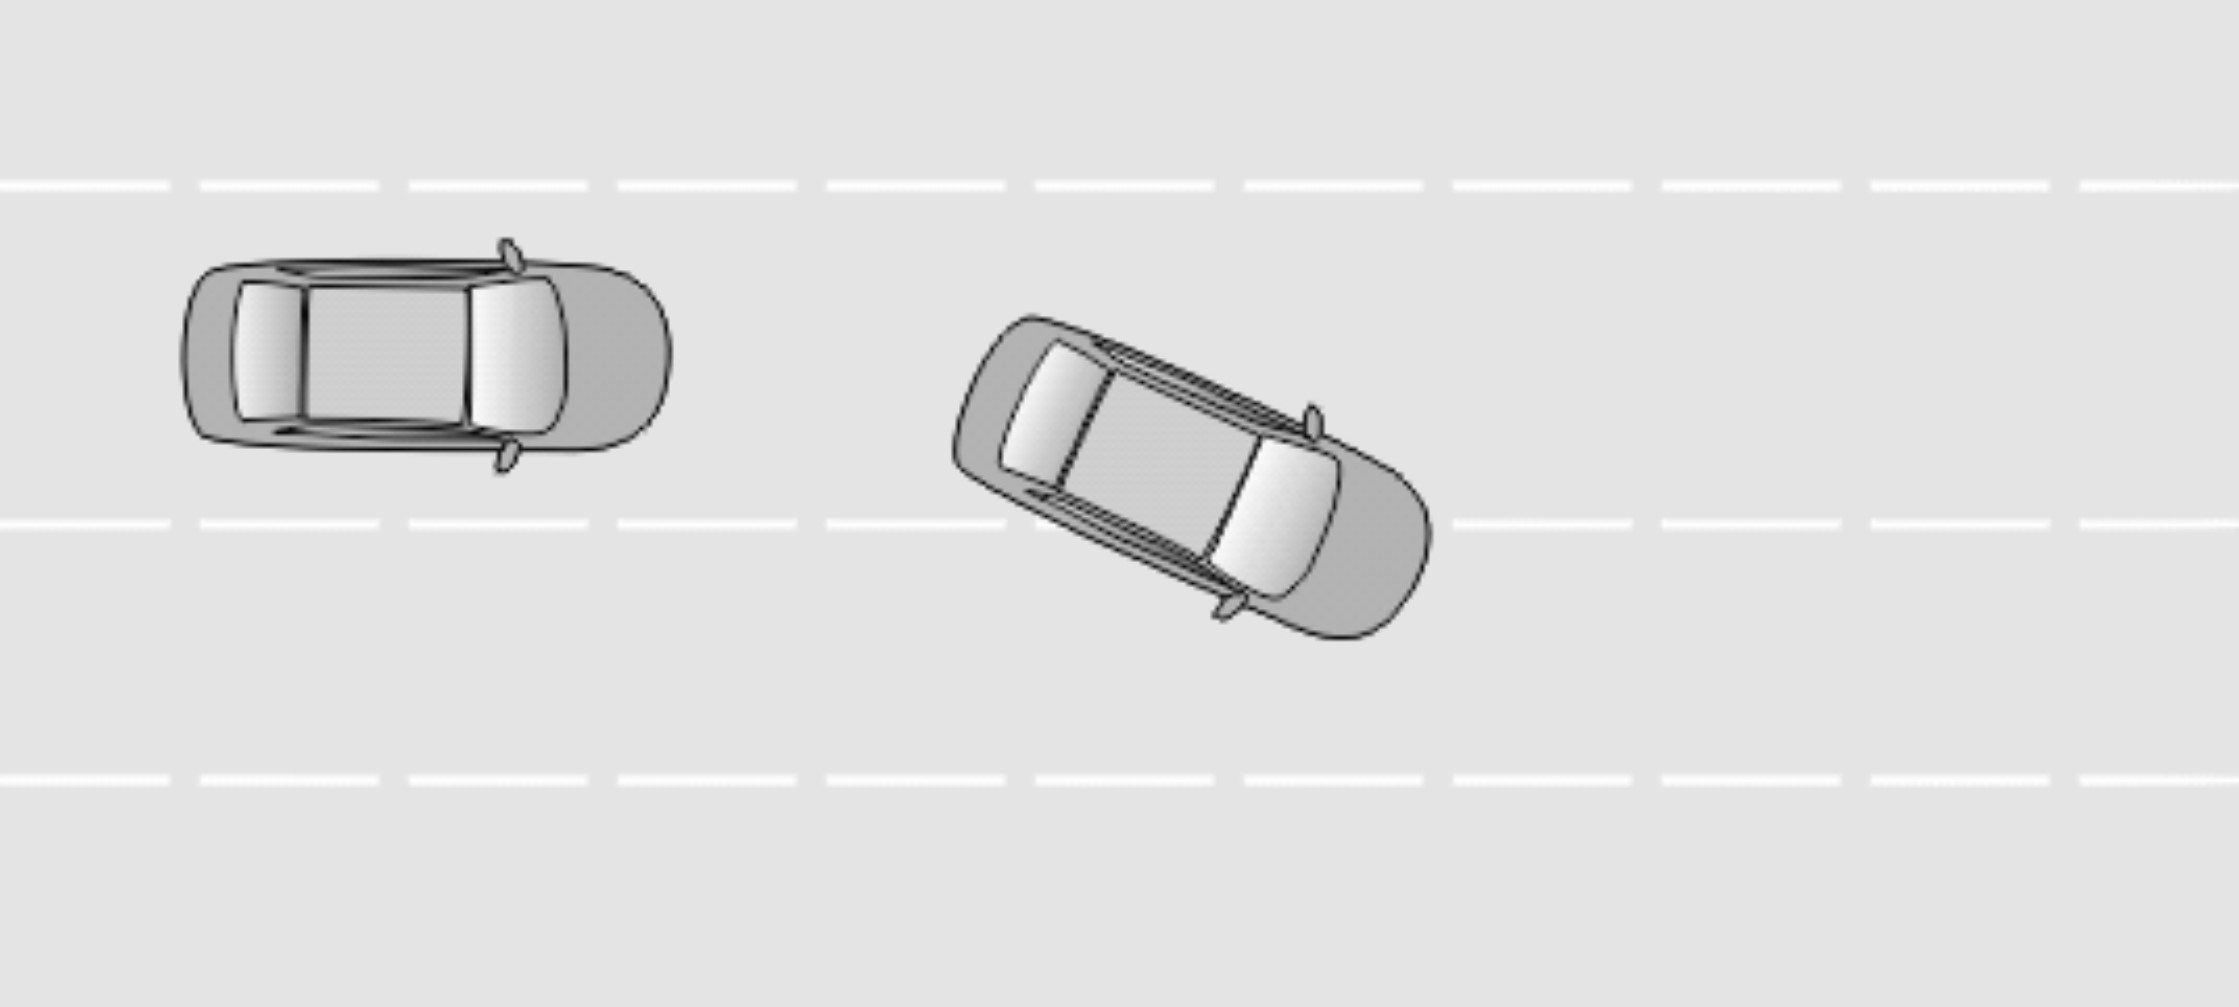
航向偏差大
无法识别与本车存在一定夹角的车辆。
其他装有毫米波雷达的装置
同频段的毫米波雷达之间存在有干扰的可能,相互干扰时可能影响目标探测。
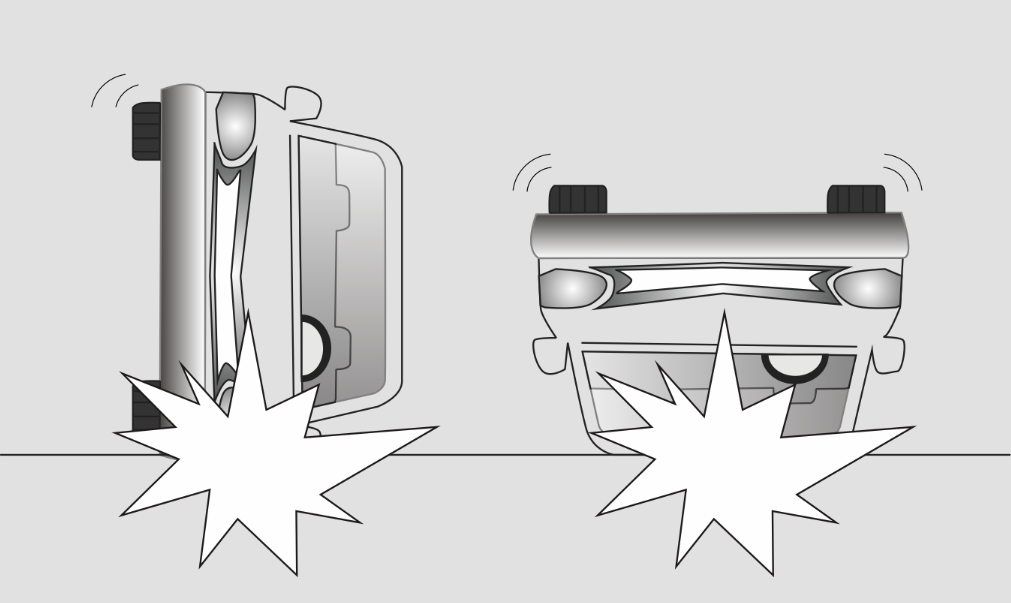
侧翻、事故的车辆
前方车辆发生事故、侧翻、变形等,系统可能无法探测到前方的车辆。
操作按键位置及功能
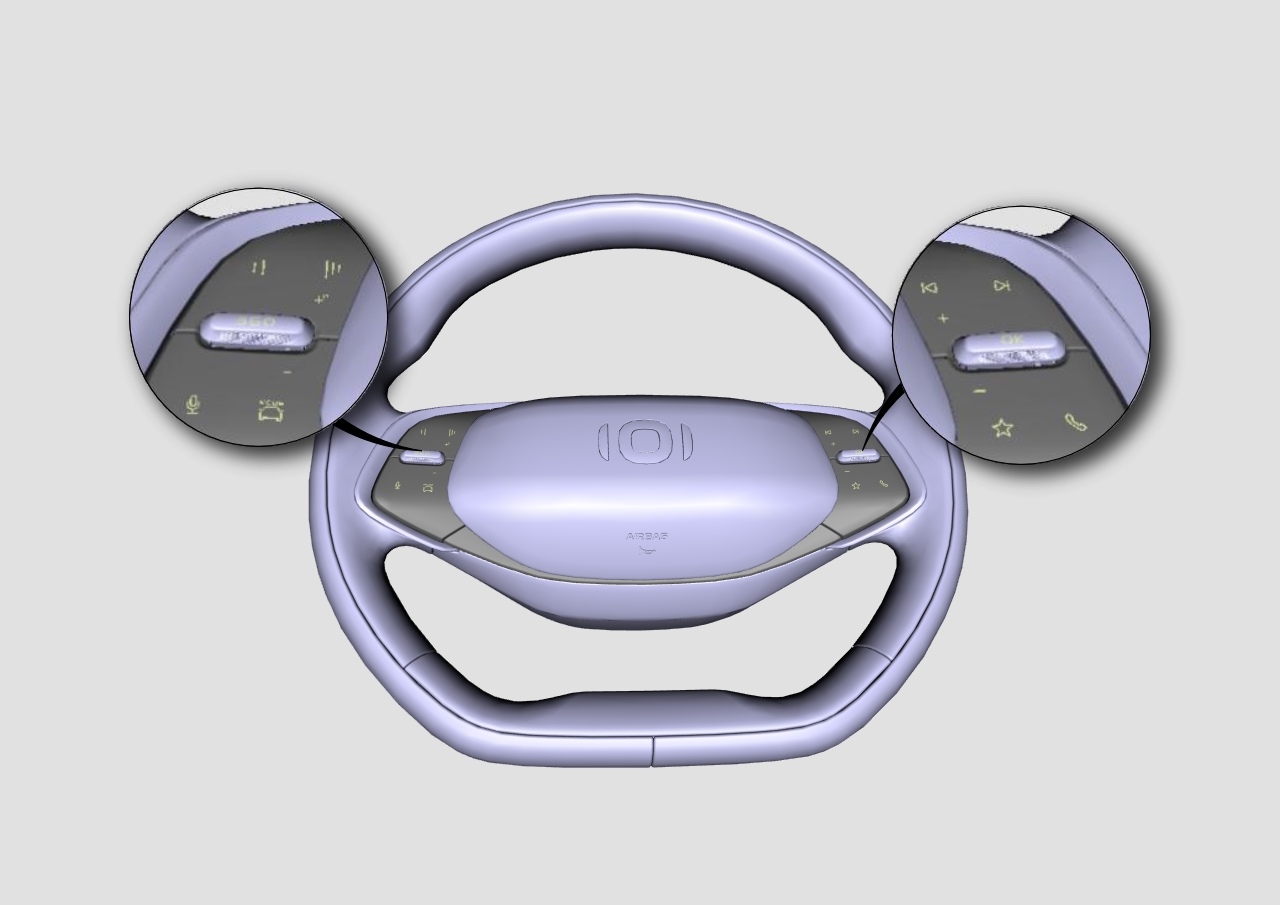
 :增大跟车时距。
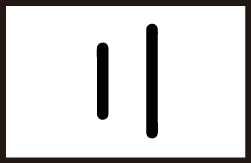 :减少跟车时距。
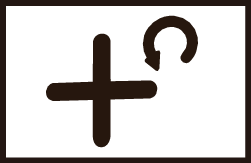 :恢复ACC或提高巡航速度。
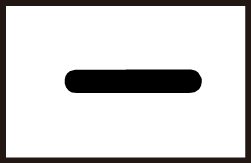 :设置ACC或降低巡航速度。
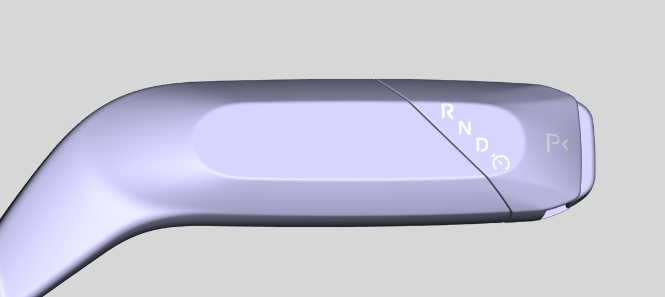
激活ACC:连续两次下拨怀挡手柄(全新真香版车型下拨一次)
取消ACC:怀挡手柄向上拨动即可取消。
|
| 按键位置及操作 根据您所购买车型不同,按键布局存在差异。 |
显示界面
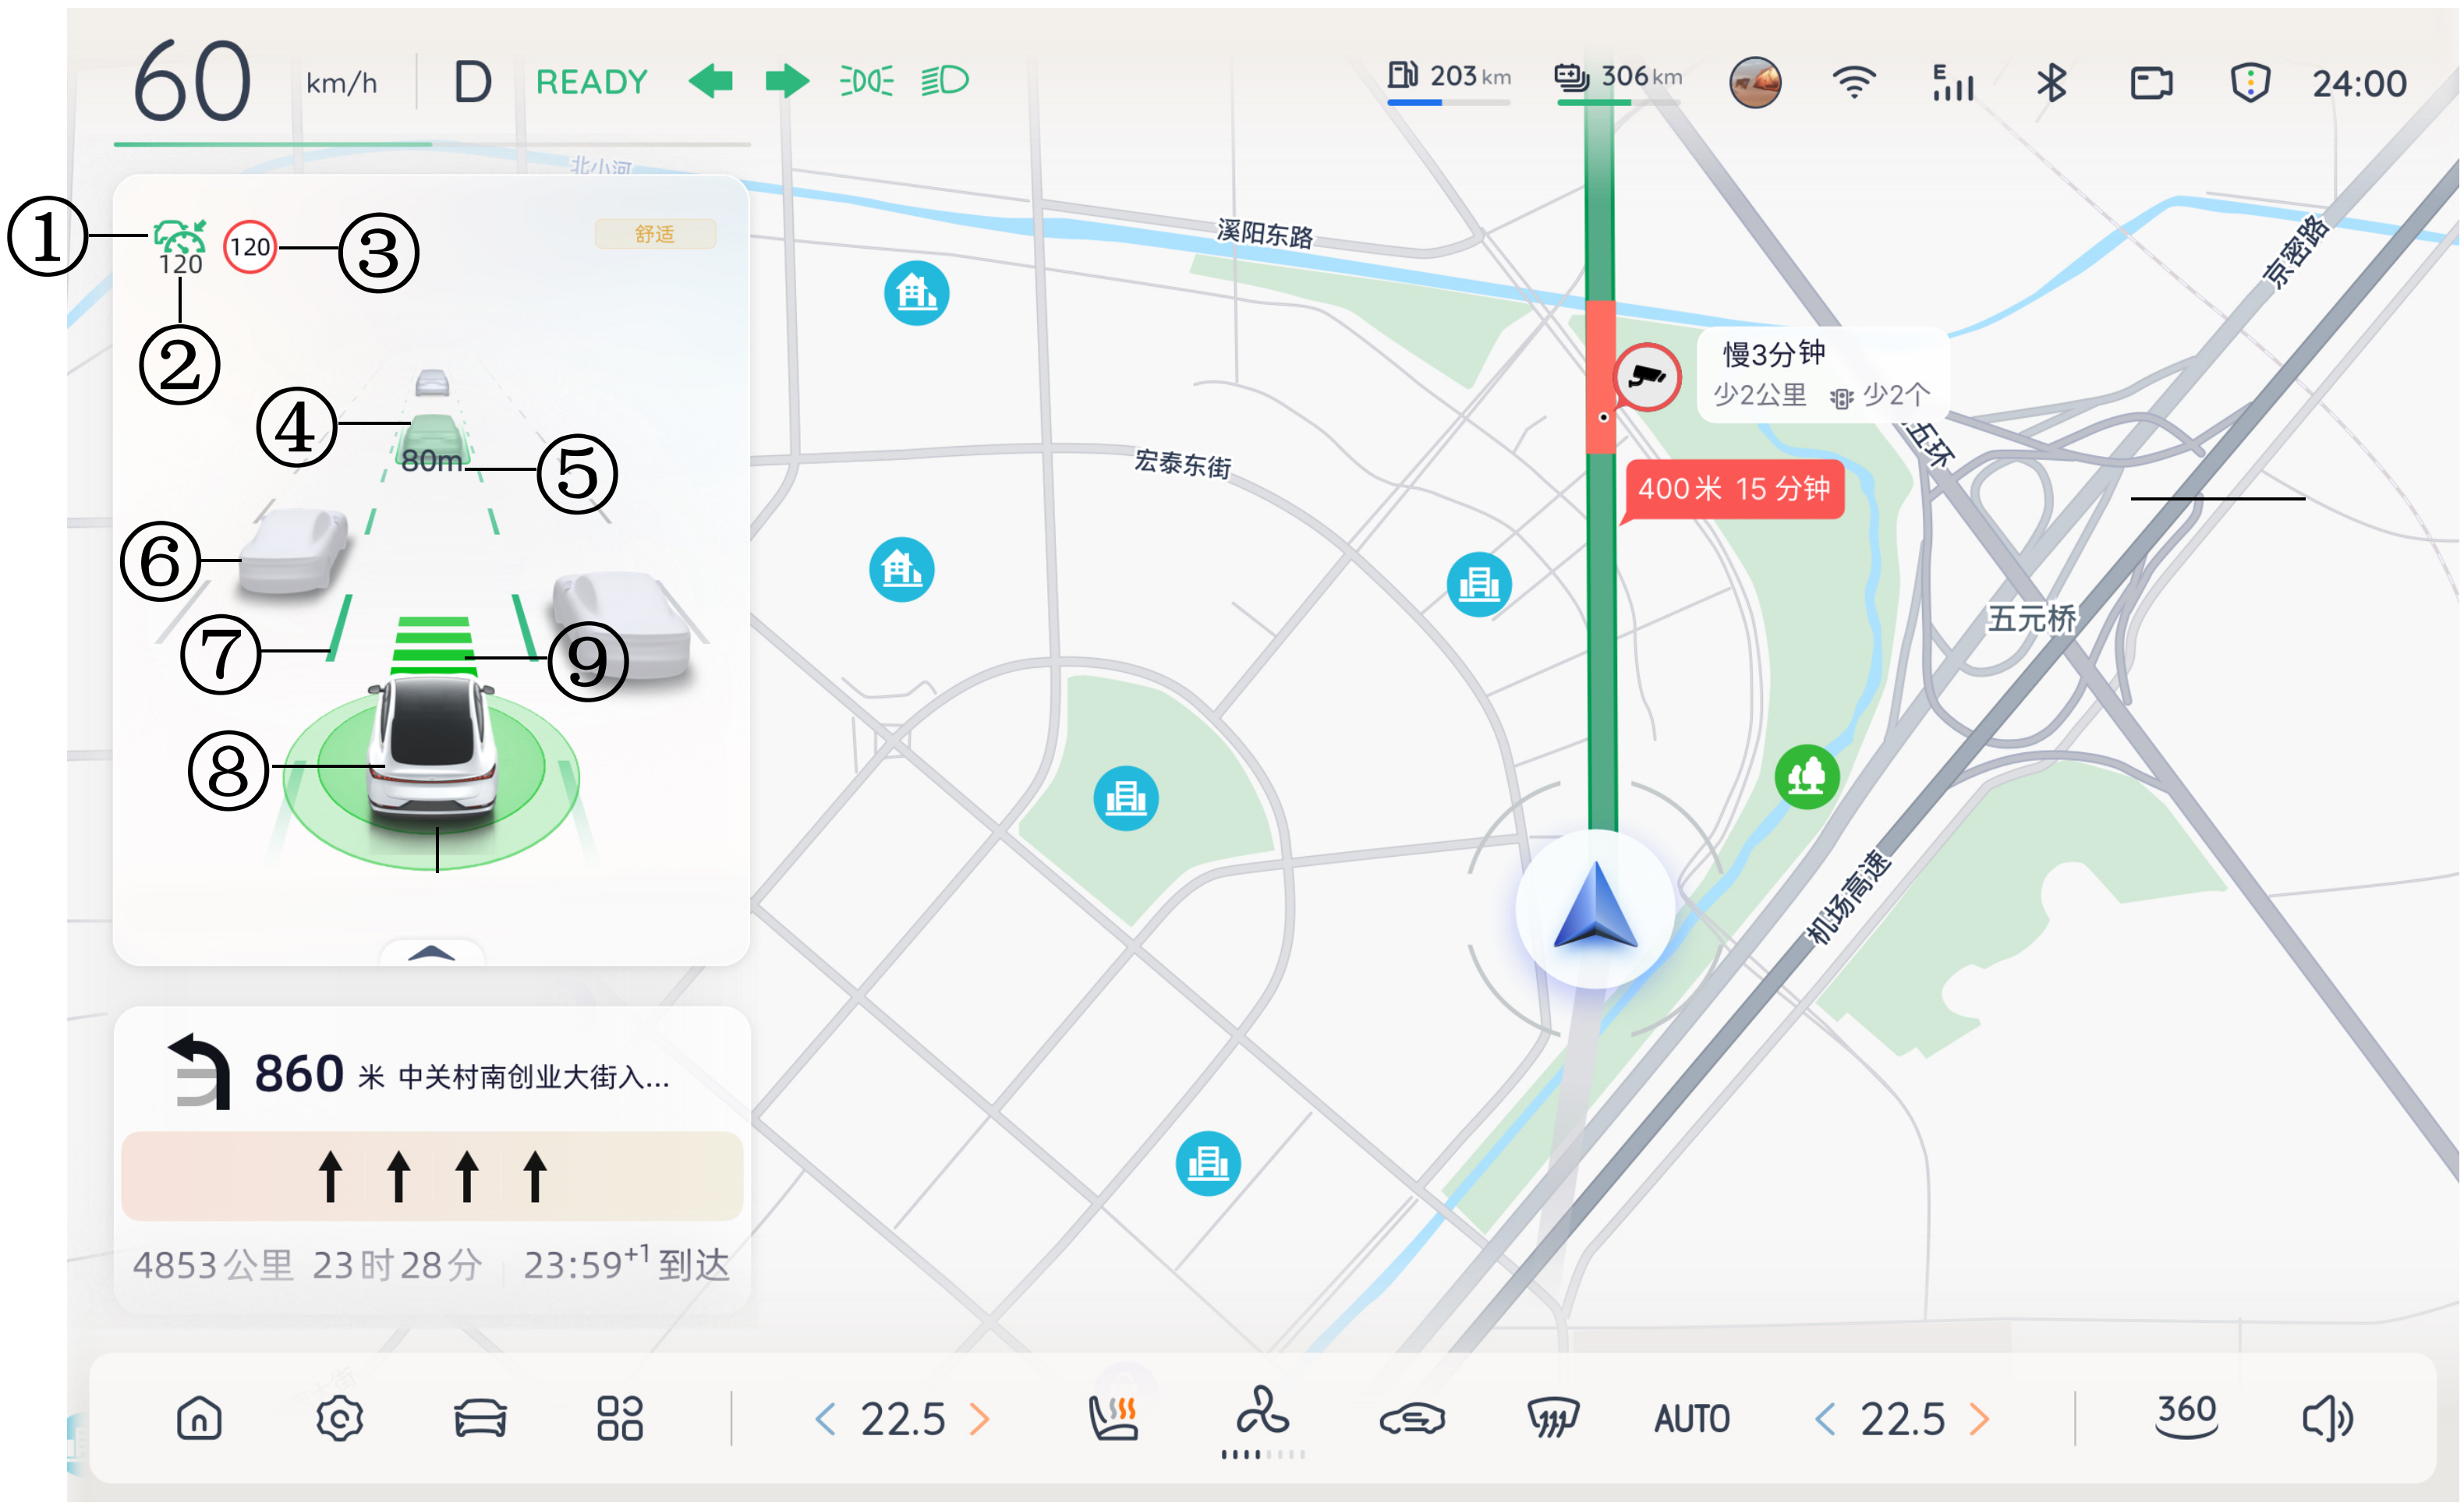
1. ACC 巡航状态指示
灰色:系统待机
绿色:系统激活
橙色:系统故障
黑色:系统超越
2. 设定的巡航速度
3. 道路限速牌
4. 前车
5. 与前车的距离
6. 相邻车道车辆
7.车道线状态浅灰色:未识别
灰色:识别
红色:偏离车道预警
橙色:偏离车道纠偏
绿色:ACC工作中
|
中控显示屏显示的与前车的距离、相邻车道车辆情况可能与实际情况存在差异,您必须保持对车辆及真实道路的实时观察,合理调整巡航速度和跟车时距,必要时对车辆进行控制,保证任何时候车辆都能安全停下,并对保持安全行车负全责。 由于光线(如中控显示屏反光、驾驶员佩戴太阳镜)、环境声音(如车载娱乐系统声音过大)干扰,中控显示屏发出的警示信息不易被察觉,驾驶员需时刻关注车辆行驶状态、路况信息,及时对车辆进行控制,不要等到警示信息发出后再采取应对措施。 |
使用方法
车辆处于上电或READY 状态,在中控显示屏上点击【车辆中心】-【辅助驾驶】-【行车辅助】-【辅助驾驶偏好】,启用【自适应巡航】。
激活ACC
第一次使用ACC,必须通过连续两次下拨怀挡手柄(全新真香版车型下拨一次)的方式激活,此后,在此次下电前,可通过或按键激活(详见“恢复ACC”)。
ACC功能激活后,巡航状态指示灯变成绿色。
部分情况将无法激活ACC,如未系安全带、不在前进挡等,请按照提示操作。
调整巡航速度
激活ACC后,可通过上拨按键或 下拨按键,主动调整巡航速度,巡航速度调整范围20km/h~150km/h。
短按按键,巡航速度按5km/h 的间隔递增/递减;长按按键,巡航速度将按1km/h的间隔递增/递减,随着长按时间增加,间隔递增/递减的车速值也逐渐增大。
自适应巡航系统(ACC) ACC处于驾驶员主动提速模式时,按下方向盘左侧的"-"按键可将当前车速设定为巡航速度。
配置“限速标志识别功能”的车型,限速值上方显示“SET”图标时,按下方向盘左侧的“-”按键可将限速值设置为巡航速度。
通过弯道时,ACC会根据弯道大小及当前的速度进行减速,弯道越急,减速越多。通过弯道后,ACC再次将车辆加速到设定的巡航速度。
自适应巡航系统-使用方法 由于道路情况复杂(如连续弯道、急弯)、系统探测能力限制,ACC减速过弯时,无法完全保证安全通过弯道,请根据道路情况设置合适的巡航速度,切勿超速行驶。
限速辅助※
系统将在弯道、隧道等情况下控制在一定车速范围内,以提高行车安全性。
限速辅助可在中控显示屏主页面 -【辅助驾驶】- 【限速辅助】中开启或关闭,以及设置限速的偏差值。
功能开启后,系统将根据道路限速情况将识别到的低于当前设定巡航速度一定范围内的限速值设定为巡航速度。
|
限速辅助功能并不能完全保证车辆不超速(比如限速牌离超速摄像头过近,无足够减速距离)以及行车安全,您仍需留意路况信息,合理调整巡航速度。 |
调整跟车时距
激活ACC后,按下 按键可增加跟车时距;
按下 按键可减少跟车时距。
跟车时距共4个挡,一挡到四挡跟车距离依次变大。每次车辆重新启动后,跟车时距默认为上次设定值。
设定的跟车时距越短,留给驾驶员的反应时间就越短。
跟车控制过程中,本车与前车的时距有绿(与设定值基本一致)、黄(与设定值相比跟车较近)、红(与设定值相比跟车过近)三种颜色显示,显示为红色时请及时调整巡航速度或跟车时距,必要时对车辆进行控制。
|
跟车时距仅在激活功能及调整时显示。 跟车时距越小,预留给您的反应时间就越短。请依据前方交通流量、实时天气和路面情况等外部因素合理调整巡航速度和跟车时距。 |
ACC激活后,进行如下操作或满足(不限于)如下条件,巡航系统会退出到待机状态:
车辆运动时踩下制动踏板
施加驻车制动
跟车停下后车辆溜坡
怀挡手柄上拨
打开主驾车门
关闭ESC功能
退出D(前进)挡
解开主驾安全带
HDC/ESC/ABS/自动紧急制动功能被激活
处于驾驶员主动提速模式超过15分钟或车速超过155km/h
关联系统故障
ACC控制车辆停下后踩制动踏板ACC不会退出。
|
任何情况下,如果您判断车辆存在安全风险,请果断取消或关闭ACC,立即控制车辆。 |
ACC由激活退出到待机时:
上拨360 按键,ACC 将重新激活并恢复至之前设定的速度。
下拨360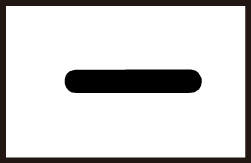 按键,ACC将重新激活并自动将当前车速设定为巡航速度。
|
| 恢复ACC-C385系列 点击 |
 按键恢复 ACC 时,恢复的设定巡航速度可能与当前行驶速度的差距较大,驾驶员须保证设定巡航速度满足当前路段的限速规则,并注意车辆的加减速变化,及时调整巡航速度。
ACC激活后,主动踩下加速踏板加速时,系统处于驾驶员主动提速模式(超越模式),松开加速踏板后,ACC重新恢复对车辆的控制。
|
ACC处于驾驶员主动提速模式时,车辆将被驾驶员控制,ACC不会进行加速、减速控制。 |
如果跟随的前车缓慢停下,ACC会控制车辆在前车后方停下。此后若屏幕未提示“巡航驻车,恢复请轻踩油门”,ACC会控制车辆自动跟随前车起步。
若屏幕显示“巡航驻车,恢复请轻踩油门”,则需上拨360按键或轻踩加速踏板控制车辆起步。
ACC 控制车辆停下后,出现如下情况(不限于)电子手刹将自动启动,ACC退出:
停车超过3分钟
主驾车门打开
解开主驾安全带
关闭 ESC 功能
退出D(前进)挡
当车辆提示“请轻转方向盘”“请控制车辆”“请立即控制车辆”等提示时,请您务必在第一时间控制车辆,确保行车安全。此类报警为安全类报警信息,请您务必重视并及时介入控制车辆。
ACC最大能施加车辆制动能力约40%的制动力。
如果ACC制动不足以与前车保持合适的距离,屏幕会连续发出“请立即控制车辆”报警,此时请立即控制车辆,采取避撞措施避免发生危险。
故障处理
ACC 系统检测到相关传感器被遮挡或相关系统发生故障时,同时有相应提示:
传感器被遮挡
如果屏幕提示“前向毫米波雷达遮挡”或“前摄像头被遮挡”,请清洁雷达或摄像头表面。
如清洁后该故障仍长时间不能自动消除,请前往长安启源授权服务网点进行处理。
功能受限
出现如下故障,并且故障提醒较长时间不能自动消除,重新启动车辆后故障依然存在,请前往长安启源授权服务网点进行检修:
功能暂不可用
自适应巡航系统通讯异常
以下情况请务必前往长安启源授权服务网点对传感器进行专业校准:
拆卸或重新安装雷达或前碰撞横梁、摄像头或前挡风玻璃
外力等导致雷达固定不稳或位置异常
车辆发生过碰撞
ACC性能下降(如探测到目标的距离异常缩短或经常错误识别旁边车道的车辆等)
自动紧急制动系统功能异常(如经常错误报警或制动等)
|
| 自适应巡航系统-故障处理-启源 车辆前端维修不当可能导致雷达位置变化,从而影响ACC/AEB的功能。因此,维修作业必须由授权服务网点进行。 |